
Software creato con la libreria PySide6 (QT) per il robot che fa parte del progetto del Laboratorio di Robotica dell'IIS Albert Einstein di Vimercate creato dagli studenti, questo software ha delle funzionalità come una interfaccia interattiva con una faccina che segue a colui che la guarda, in più ha delle opzioni di assitente inteligente con AI e una parte di controllo manuale per gli operatori.
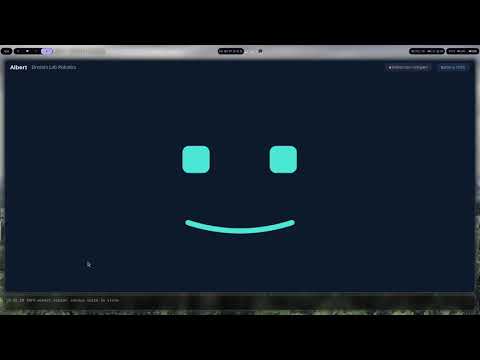
- Python: versione 3.14 o superiore
- Speech Dispatcher
- Espeak Ng
pip install -r requirements.txt        # oppure: sudo apt install python3-pyside6.qtserialport ...
sudo usermod -aG dialout $USER         # accesso a /dev/ttyACM0 (poi riaccedere)

git clone https://github.com/FabrizioCoding121316/AlbertInterfaceSoftware.git # Clona la repositori
Consiglio: Per prima cosa creare un virtual enviroment di Python
#Per avviare assieme al robot e con un pin scelto
OPERATOR_PIN=4821 python3 albert_qt.py
#Senza pin, pin di default (1234)
python3 albert_qt.py

# L'uso della variabile OPERATOR_PIN viene spiegato dopo

#Dopo python3 albert_qt.py si possono aggiungere
#le seguenti opzioni:
# --sim                     nessun Pico: robot simulato
# --kiosk                   schermo intero senza cursore
# --no-camera               non avvia la telecamera (gli occhi seguono il cursore)
# --no-salva-volti          riconosce i volti solo in memoria: niente database né foto su disco
Variabili: PICO_PORT (default /dev/ttyACM0), OPERATOR_PIN (serve a mettere il pin dell'operatore, accetta solo interi), ANTHROPIC_API_KEY (senza, risponde con le FAQ),
ANTHROPIC_MODEL(Modello usato per l'assistente).
albert_qt.py– interfaccia (volto animato, Laboratori, Assistente, Controllo con PIN) e avviorobot.py– seriale (QSerialPort), telemetria, watchdog guida, accesso operatore, simulazioneassistant.py– FAQ + Claude (rete asincrona di Qt), aggancionavigate_to()per Nav2pico/main.py– firmware MicroPython (identico all'originale)
Ringraziamo a @Annoiw38 per l'uso di una versione del suo media Player per creare la classe MainWindow del programma.